
مقدمة: الأهمية القصوى لاستقرار الضاغط
في بيئة معالجة النفط والغاز ذات الضغط العالي والمخاطر المرتفعة، تعمل الضواغط الطردية كمكونات حيوية. فهي تعزز الضغط في العمليات الأساسية مثل حقن الغاز، ونقل الأنابيب، وإنتاج LNG، ومعالجة غاز المصافي، وأنشطة الرفع بالغاز. ومع ذلك، تعمل هذه الآلات المعقدة ضمن حدود ديناميكية هوائية صارمة. إن تجاوز هذه الحدود، وخاصة الدخول في منطقة الاندفاع (surge)، يمكن أن يؤدي إلى أضرار مكلفة، وإخفاقات كارثية، وتوقف كبير في الإنتاج. إن التحكم الفعال في الاندفاع ليس مجرد تفضيل هندسي؛ بل هو ضرورة أساسية لسلامة الأصول، والسلامة التشغيلية، والجدوى الاقتصادية. يقدم هذا المقال فحصاً متعمقاً لظاهرة الاندفاع، ويقيم استراتيجيات التحكم التقليدية والمبتكرة، ويعرض أفضل الممارسات لتصميم نظام متكامل مضاد للاندفاع.
فهم ظاهرة الاندفاع: عدم استقرار ديناميكي هوائي
الاندفاع هو عدم استقرار ديناميكي يحدث في الضواغط الديناميكية (سواء الطردية أو المحورية) عندما يصبح التدفق عبر الآلة غير كافٍ للضغط الذي تهدف إلى توليده. تتميز هذه الظاهرة بانهيار كامل للتدفق المستقر، مما يؤدي إلى تذبذبات عنيفة.
-
الآلية الديناميكية الهوائية:
- نقطة التشغيل: يعمل الضاغط بشكل مستقر حيث يتقاطع منحنى أدائه (الرأس مقابل التدفق) مع منحنى مقاومة النظام (الضغط الخلفي).
- التدفق المنخفض: إذا زادت مقاومة النظام (على سبيل المثال، إغلاق صمام في المصب) أو انخفضت السرعة، تنتقل نقطة التشغيل إلى اليسار على المنحنى.
- بداية التوقف (Stall): مع تضاؤل التدفق، يبدأ انفصال التدفق داخل ممرات الدفاعة أو الناشر (stall).
- انعكاس التدفق: عند نقطة الاندفاع (أقصى يسار المنحنى)، يتجاوز الضغط الناتج عن الضاغط مؤقتاً ضغط النظام. يصبح فرق الضغط هذا غير قابل للتجاوز بالنسبة للتدفق المنخفض، مما يتسبب في انعكاس فوري للتدفق مرة أخرى عبر الضاغط.
- انهيار الضغط والتعافي: يقوم التدفق المعكوس بتفريغ ضغط النظام في المصب بسرعة. بمجرد تعادل الضغط، يستأنف التدفق الأمامي، ويبدأ الضغط في البناء مرة أخرى، وتتكرر الدورة إذا ظلت ظروف التشغيل دون تغيير.
-
خصائص الاندفاع:
- تذبذبات عنيفة: تذبذبات سريعة وكبيرة السعة في التدفق (غالباً ما تنعكس)، وضغط التفريغ، وقدرة المحرك.
- البصمة الصوتية: أصوات نبضية عالية ومميزة منخفضة التردد أو أصوات "صيحات".
- الاهتزاز الميكانيكي: اهتزازات شديدة تنتقل عبر الضاغط والأنابيب والأساس بسبب انعكاسات التدفق السريعة والقوى الديناميكية الهوائية.
عواقب وخيمة: لماذا يجب منع الاندفاع بأي ثمن
الإمكانات التدميرية للاندفاع كبيرة. وتشمل العواقب ما يلي:
-
أضرار ميكانيكية شديدة:
- محامل الدفع: تفرض انعكاسات التدفق السريعة أحمالاً متناوبة شديدة على محامل الدفع، مما يؤدي إلى تآكل سريع أو فشل كارثي.
- المحامل القطرية: يمكن أن تؤدي مستويات الاهتزاز العالية إلى تلف المحامل القطرية.
- الأختام: قد تتعرض أختام الغاز الجاف (DGS) والأختام المتاهية لأضرار كارثية بسبب التلامس أثناء الاهتزازات العنيفة وانعكاسات التدفق، مما يؤدي إلى تسرب الغاز ومخاطر السلامة المحتملة.
- الدفاعات والناشرات: يمكن أن تؤدي الإجهادات الدورية العالية إلى حدوث شقوق إجهاد في الدفاعات والشفرات وريش الناشر. يمكن أن يؤدي رنين الشفرات أثناء الاندفاع إلى الكسر.
- القارنات والأعمدة: يمكن أن تؤدي الاهتزازات الالتوائية وأحمال الدفع العالية إلى تلف القارنات وربما ثني عمود الدوار.
- الأنابيب والدعامات: تضغط نبضات الضغط العالي والاهتزازات الميكانيكية على الأنابيب واللحامات وهياكل الدعم، مما يعرضها لخطر التسرب أو التمزق.
-
التأثير التشغيلي والاقتصادي:
- توقف الإنتاج: تتطلب حالات توقف الضاغط أو إخفاقه عمليات إغلاق، مما يؤدي إلى وقف عمليات الإنتاج. إن إعادة تشغيل العمليات المعقدة تستغرق وقتاً طويلاً ومكلفة.
- تكاليف إصلاح عالية: استبدال المحامل أو الأختام أو الدفاعات أو الدوارات التالفة أمر مكلف. غالباً ما تتجاوز تكاليف التوقف عن العمل تكاليف قطع الغيار بكثير.
- انخفاض الكفاءة والسعة: إن التشغيل بالقرب من حد الاندفاع (مع هامش أمان) أو التعافي من أحداث الاندفاع يقلل من الكفاءة الإجمالية للمصنع والإنتاجية.
- مخاطر السلامة: يمكن أن يؤدي فشل الختم إلى إطلاق غازات قابلة للاشتعال أو سامة. يشكل التفكك الميكانيكي مخاطر شديدة على الأفراد، مع احتمال نشوب حريق أو انفجار.
طرق التحكم التقليدية في منع الاندفاع: الأساس
إن المبدأ الأساسي للتحكم في منع الاندفاع بسيط ومباشر: منع نقطة التشغيل من تجاوز خط حد الاندفاع (SLL). ويتم تحقيق ذلك عن طريق الفتح السريع لصمام إعادة التدوير (صمام منع الاندفاع – ASV) لزيادة التدفق عبر الضواغط عندما تقترب نقطة التشغيل من SLL.
-
صمام منع الاندفاع (ASV) وخط التجاوز:
- صمام مصمم خصيصاً وسريع الاستجابة يتم تركيبه في خط تجاوز يربط مخرج الضاغط بالعودة إلى السحب (أو نقطة وسيطة). يؤدي فتح هذا الصمام إلى تقليل مقاومة النظام، مما يؤدي بالتالي إلى زيادة تدفق الضاغط.
-
تقليدياً، SLL هو خط مرسوم على خريطة الضاغط (الضغط مقابل التدفق أو نسبة الضغط مقابل التدفق). وهو يمثل موضع نقاط الاندفاع المحددة أثناء اختبار المتجر عند سرعات مختلفة، ولكنه يمكن أن يتغير مع تكوين الغاز، وظروف المدخل، والاتساخ، وتغيرات السرعة.:
- تقليدياً، SLL هو خط ثابت مرسوم على خريطة الضاغط (الضغط مقابل التدفق أو نسبة الضغط مقابل التدفق). وهو يمثل موضع نقاط الاندفاع المحددة أثناء اختبار المتجر عند سرعات مختلفة. يتم تعيين هامش أمان (خط التحكم في الاندفاع – SCL) بالتوازي مع SLL.
-
يجب أن تعكس حسابات معايير الاندفاع تعقيد النظام وتتضمن اعتبارات للتعديلات في الوقت الفعلي بناءً على الظروف التشغيلية، بدلاً من الاعتماد فقط على النسب المبسطة.:
- القياس: يتم قياس المعايير الرئيسية: ضغط السحب (P1)، وضغط التفريغ (P2)، ودرجة حرارة السحب (T1)، والتدفق (F). غالباً ما يتم استخدام الضغط التفاضلي (dP) عبر عنصر التدفق.
- حساب معيار الاندفاع: يتم حساب "معيار الاندفاع" الذي يتناسب مع قرب نقطة التشغيل من SCL. تشمل المعايير الشائعة ما يلي:
(H / H_surge) - 1(نسبة الضغط)(dP / P1) / (dP / P1)_surge(نسبة التدفق المعيارية)(F / F_surge)(نسبة التدفق المبسطة)
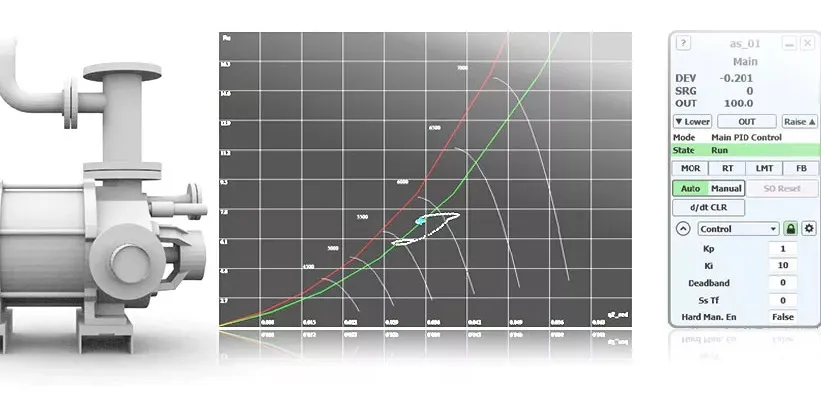
- خوارزمية التحكم: تعمل وحدة التحكم التناسبية التكاملية المشتقة (PID) على "هامش الاندفاع" (المسافة من SCL). إذا انخفض الهامش عن الصفر (تجاوزت نقطة التشغيل SCL)، فإن خرج وحدة التحكم يزداد بسرعة.
- إجراء الصمام: يدفع خرج وحدة التحكم صمام ASV نحو الفتح. سرعة الفتح حاسمة لإيقاف بداية الاندفاع بسرعة.
- التعافي: بمجرد ابتعاد نقطة التشغيل بأمان عن SCL (هامش الاندفاع إيجابي)، تقوم وحدة التحكم بإغلاق ASV تدريجياً لتقليل هدر الطاقة مع الحفاظ على الاستقرار.
بينما يمكن أن تظهر وحدات التحكم PID التقليدية بطئاً أو سلوكاً تذبذبياً إذا لم يتم ضبطها بشكل صحيح لنقاط تشغيل محددة، إلا أنه يمكن الحفاظ على فعاليتها من خلال الضبط الدقيق ومراعاة خصائص الضاغط المحددة.
على الرغم من فعاليتها في العديد من التطبيقات، إلا أن وحدات التحكم PID التقليدية تظهر قيوداً كبيرة:
- SCL ثابت: يفترض أن SLL ثابت. في الواقع، يتغير SLL مع تكوين الغاز، وظروف المدخل (P1، T1)، والاتساخ، وتغيرات السرعة. إن SCL الثابت مع هامش أمان كبير يهدر الطاقة؛ أما الهامش القريب جداً فيخاطر بالاندفاع إذا تغير SLL بشكل غير متوقع.
- مكاسب وحدة التحكم الثابتة (P، I، D): يتم ضبطها لنقطة تشغيل واحدة، وغالباً ما تصبح بطيئة (بطيئة في الفتح) أو عدوانية (تذبذبية) عند نقاط أخرى، مما يضر بكل من الحماية والكفاءة.
- قدرة تنبؤية محدودة: تتفاعل بعد اقتراب نقطة التشغيل من SCL، بدلاً من التنبؤ بالاقتراب ومنعه. يمكن أن تؤدي قيود وقت الاستجابة إلى السماح بحدوث اندفاع وشيك.
- التعامل مع التكوينات المعقدة: يمثل تحدياً للضواغط ذات التدفقات الجانبية، أو الأقسام المتعددة، أو الهندسة المتغيرة.
Modern Advanced Anti-Surge Algorithms: Intelligence and Adaptability
لمعالجة قيود وحدات التحكم PID الثابتة، ظهرت خوارزميات متطورة:
-
جدولة الكسب التكيفي:
- المفهوم: يضبط ديناميكيًا مكاسب وحدة التحكم PID (P، I، D) بناءً على نقطة التشغيل الحالية (مثل السرعة، التدفق، الضاغط).
- الفائدة: يحافظ على استجابة وحدة التحكم المثلى (سريعة، مستقرة، غير تذبذبية) عبر كامل نطاق التشغيل. يوفر فتحًا هجوميًا بالقرب من الاندفاع وإغلاقًا سلسًا بعيدًا عن الاندفاع، مما يحسن الاستقرار والكفاءة.
- التنفيذ: يستخدم خرائط كسب مسبقة التكوين أو حسابات في الوقت الفعلي بناءً على معلمات التشغيل.
-
خط التحكم في الاندفاع التكيفي (ASCL):
- المفهوم: يضبط ديناميكيًا موضع خط التحكم في الاندفاع (SCL) بناءً على قياسات الوقت الفعلي وظروف التشغيل. يحرك SCL بالقرب من حد الاندفاع الفعلي عندما تسمح الظروف (مما يقلل التدوير)، ويبتعد أكثر عندما تسوء الظروف (مما يزيد الحماية).
- الطرق:
- القائم على النموذج: يستخدم نموذجًا ديناميكيًا هوائيًا للضاغط في الوقت الفعلي (مبسط) لتقدير هامش الاندفاع الحالي وضبط SCL.
- القائم على الأداء: يراقب المعلمات مثل الكفاءة، أو اتجاهات الاهتزاز، أو البصمات الصوتية التي ترتبط بالقرب من الاندفاع. يضبط SCL بدقة إذا تم اكتشاف بوادر.
- التعلم الإحصائي: يحلل بيانات التشغيل التاريخية بالقرب من أحداث الاندفاع لمعرفة كيفية تحول SLL تحت ظروف مختلفة.
- الفائدة: يزيد من كفاءة التشغيل عن طريق تقليل تدفق التدوير غير الضروري مع الحفاظ على حماية قوية ضد حد الاندفاع الفعلي، وليس تقريبًا ثابتًا.
-
بينما يتطلب MPC نموذج نظام جيدًا وأجهزة قوية، فإن التقدم في القدرات الحسابية والبرمجيات جعلها عملية بشكل متزايد للتطبيقات في الوقت الفعلي في الأنظمة المعقدة:
- المفهوم: يستخدم نموذجًا ديناميكيًا لنظام الضاغط بالكامل (الضاغط، الأنابيب، الصمامات، العملية) للتنبؤ بنقاط التشغيل المستقبلية عبر أفق زمني محدد (ثوانٍ للأمام). يحسن تحركات ASV لمنع نقطة التشغيل المتوقعة من انتهاك القيود (مثل عبور SCL)، مع مراعاة أهداف العملية الأخرى (مثل تقليل التدوير، الحفاظ على ضغط التفريغ).
- الفائدة: تنبؤي واستباقي حقًا. يتعامل مع التفاعلات المعقدة والقيود المتعددة بأناقة. يمكنه تحسين أداء العملية الشامل، وليس فقط تجنب الاندفاع. ممتاز للتحكم متعدد المتغيرات (مثل تنسيق ASV مع السرعة أو ريش التوجيه).
- التنفيذ: مكثف حسابيًا، ويتطلب نموذج نظام جيدًا وأجهزة قوية.
-
تقنيات التحكم غير الخطي (مثل القائم على Lyapunov، خطية التغذية الراجعة):
- المفهوم: يعامل ديناميكيات الضاغط صراحةً على أنها غير خطية. يصمم قوانين التحكم بناءً على نظرية الاستقرار غير الخطي لضمان الاستقرار داخل منطقة محددة حول نقطة التشغيل، مما يرفض بطبيعته الاضطرابات التي تدفعها نحو الاندفاع.
- الفائدة: ضمانات استقرار صارمة نظريًا. يمكنه التعامل بفعالية مع الاضطرابات الكبيرة.
- التنفيذ: غالبًا ما يكون معقدًا رياضيًا، ويتطلب نماذج غير خطية دقيقة. يكتسب زخمًا في الأبحاث والتطبيقات الصناعية المتقدمة.
تصميم نظام متكامل لمنع الاندفاع: أفضل الممارسات
يتطلب تنفيذ التحكم الفعال في الاندفاع نهجاً شمولياً للنظام، وليس مجرد خوارزمية:
-
أجهزة قياس قوية وتكرارية:
- القياسات الحرجة (P1، P2، T1، التدفق): استخدام أجهزة إرسال عالية الدقة وسريعة الاستجابة. التكرارية (منطق التصويت 2oo3 شائع للتدفق والضغط) ضرورية للسلامة والتوافر. يجب ألا يؤدي فشل جهاز واحد إلى تعثر خاطئ أو إعاقة اكتشاف الاندفاع.
- مراقبة الاهتزاز: التكامل مع أنظمة حماية الآلات (مثل Bently Nevada) لاكتشاف الاندفاع وربطه.
- المراقبة الصوتية: يمكن للميكروفونات المخصصة للاندفاع توفير إنذار مبكر.
- تغذية راجعة لموقع الصمام: أمر بالغ الأهمية لوحدة التحكم لمعرفة موقع ASV بدقة.
-
صمام منع اندفاع (ASV) عالي الأداء:
- وقت شوط سريع: يجب أن يفتح من وضع الإغلاق إلى الفتح الكامل في أقل من 1-2 ثانية (غالباً أقل من 300ms للخدمات الحرجة). يتطلب ذلك أجهزة تحديد مواقع عالية السعة ومشغلات قوية (عادةً ما تكون تعمل بالهواء المضغوط).
- الخصائص المتأصلة: يفضل عموماً تقليم النسبة المئوية المتساوية لقابلية التحكم الجيدة عبر نطاق واسع من التشغيل.
- تحديد الحجم: الحجم الصحيح أمر بالغ الأهمية. الصمامات ذات الحجم الصغير لا يمكنها تمرير تدفق كافٍ لمنع الاندفاع. الصمامات ذات الحجم الزائد قد يصعب التحكم فيها بثبات عند الفتحات الصغيرة. فكر في "الصمامات المزدوجة" (كبيرة/صغيرة) لنطاقات التشغيل الواسعة جداً.
- إجراء الفشل الآمن: يجب أن يفشل في وضع الفتح (FO) عند فقدان الإشارة أو الطاقة لضمان الحماية.
- المواد والتصميم: الملاءمة لغاز العملية، والضغوط، ودرجات الحرارة، واحتمالية التآكل أو النحر.
-
أجهزة تحكم مخصصة ومعتمدة:
- PLC مقابل DCS مقابل النظام المخصص: بينما يمكن لـ PLCs/DCS تنفيذ PID الأساسي، فإن الخوارزميات المتقدمة (خاصة MPC) غالباً ما تتطلب أجهزة مخصصة عالية الأداء (مثل أنظمة التحكم المتخصصة في المكابس – CCC من موردين مثل Compressor Controls Corporation، Siemens، Woodward، GE). توفر هذه الأنظمة:
- أوقات مسح فائقة السرعة (أقل من 50ms).
- مستويات سلامة وظيفية معتمدة (SIL 2/3).
- بروتوكولات اتصال قوية (Modbus TCP، OPC UA).
- معالجات ومصادر طاقة وبطاقات إدخال/إخراج تكرارية.
- مستوى سلامة السلامة (SIL): تحديد SIL المطلوب بناءً على تقييم المخاطر (مثل IEC 61511). التنفيذ وفقاً لذلك (أجهزة تكرارية، تشخيصات، حلول منطقية معتمدة).
- PLC مقابل DCS مقابل النظام المخصص: بينما يمكن لـ PLCs/DCS تنفيذ PID الأساسي، فإن الخوارزميات المتقدمة (خاصة MPC) غالباً ما تتطلب أجهزة مخصصة عالية الأداء (مثل أنظمة التحكم المتخصصة في المكابس – CCC من موردين مثل Compressor Controls Corporation، Siemens، Woodward، GE). توفر هذه الأنظمة:
-
التكليف والاختبار الشامل:
- فحوصات الحلقات: التحقق من كل جهاز وكابل وعمل صمام بدقة.
- ضبط وحدة التحكم: إجراء ضبط الحلقة المفتوحة والمغلقة عبر نطاق التشغيل. استخدام اختبارات الخطوة واختبارات النبض. بالنسبة لوحدات التحكم التكيفية، تحقق من جداول الكسب أو أداء النموذج.
- اختبار الاندفاع (إذا كان ممكناً وآمناً): في ظل ظروف محكومة أثناء التكليف، اقترب بحذر من حد الاندفاع للتحقق من SLL واستجابة وحدة التحكم. هذا عالي المخاطر ويتطلب حذراً واستعداداً شديدين.
- اختبار السلامة الوظيفية (SIL): التحقق من أن جميع وظائف السلامة المجهزة (SIFs) المتعلقة بحماية الاندفاع تلبي SIL المطلوب.
-
واجهة المشغل والإنذارات:
- تصور واضح: عرض خريطة المكبس في الوقت الفعلي موضحاً نقطة التشغيل، وSCL، وSLL، وهامش الاندفاع، وموقع ASV.
- إنذارات الإنذار المبكر: إنذارات لـ "هامش الاندفاع منخفض" و"التحكم في الاندفاع نشط" قبل أي خطر بوقت كافٍ.
- إنذارات التشخيص: إنذارات لأعطال الأجهزة، ومشاكل الصمامات، وصحة وحدة التحكم.
- الاتجاهات التاريخية: ضرورية لاستكشاف أخطاء الأحداث وإصلاحها وتحسين الأداء.
-
التكامل مع التحكم في العمليات والتحسين:
- التنسيق مع التحكم في السعة: يجب أن يعمل التحكم في منع الاندفاع (إعادة التدوير) والتحكم في السعة (السرعة، ريش التوجيه عند المدخل، خنق التفريغ) معاً بسلاسة لتجنب التعارضات. غالباً ما يتم إدارتها بواسطة وحدة تحكم متكاملة للمكبس.
- طبقة التحسين: يمكن للأنظمة المتقدمة تقليل تدفق إعادة التدوير مع الحفاظ على هامش الاندفاع وتلبية متطلبات العملية، مما يحسن استهلاك الطاقة. تتفوق MPC في هذا المجال.
المستقبل: الرقمنة والتحليلات المتقدمة
يكمن مستقبل التحكم في الاندفاع في الاستفادة من البيانات والتقنيات الرقمية:
-
التوائم الرقمية: نماذج ديناميكية عالية الدقة لنظام المكبس تعمل بالتوازي مع الأصل المادي. تستخدم لمراقبة الأداء في الوقت الفعلي، وحساب هامش الاندفاع التنبؤي، وتحسين وحدة التحكم، واختبار سيناريوهات "ماذا لو".
-
تعلم الآلة (ML) والذكاء الاصطناعي (AI):
- التنبؤ بـ SLL: يمكن لنماذج ML المدربة على البيانات التشغيلية التنبؤ بتحولات SLL الناتجة عن الاتساخ أو تغيرات تكوين الغاز بدقة أكبر من الطرق التقليدية.
- اكتشاف الشذوذ: اكتشاف البوادر الدقيقة للاندفاع أو التصاق الصمام باستخدام أنماط الاهتزاز أو البيانات الصوتية أو بيانات العملية.
- الصيانة التنبؤية: تحليل أحداث الاندفاع (التكرار، الشدة) ودوران الصمام للتنبؤ باحتياجات الصيانة للمحامل، ومانعات التسرب، وASV نفسه.
-
التحليلات القائمة على السحابة: منصات مركزية تجمع البيانات من مكابس متعددة عبر الأسطول للمقارنة المرجعية، ومشاركة أفضل الممارسات، وتحديد فرص التحسين.
الخاتمة: حماية الأصول الحيوية بالذكاء
إن ظاهرة الاضطراب (surge) في الضواغط الطاردة مركزياً هي قوة تدميرية تتطلب نظام دفاع متطور ومتعدد الطبقات. وفي حين توفر أجهزة التحكم التقليدية PID وخطوط الاضطراب الثابتة مستوى أساسياً من الحماية، فإن الخوارزميات التكيفية الحديثة مثل جدولة الكسب (gain scheduling)، وخطوط التحكم التكيفية في الاضطراب، والتحكم التنبؤي القائم على النموذج (MPC) تقدم مزايا كبرى في الكفاءة والاستقرار والمتانة، لا سيما في ظل ظروف التشغيل المتغيرة السائدة في قطاع النفط والغاز.
ومع ذلك، فإن فعالية الخوارزمية تعتمد على النظام الذي تحكمه. ويعتمد النجاح على التصميم المتكامل: أجهزة قياس دقيقة ومكررة (redundant)؛ وصمام منع الاضطراب (anti-surge valve) سريع وموثوق وذو حجم مناسب؛ وأجهزة تحكم مخصصة وعالية الأداء؛ وبدء تشغيل (commissioning) دقيق؛ وواجهات مشغل واضحة. ومن خلال اعتماد أفضل الممارسات في تصميم الأنظمة واستخدام استراتيجيات التحكم المتقدمة، يمكن للمشغلين ضمان تشغيل ضواغطهم الطاردة مركزياً الحيوية بأمان وموثوقية وكفاءة، بعيداً عن حافة الاضطراب التدميرية، مما يرفع من عمر الأصول إلى الحد الأقصى ويقلل من فترات التوقف المكلفة. ويعد دمج التوائم الرقمية (digital twins) والذكاء الاصطناعي (AI) بمستويات أعلى من الحماية والتنبؤ والتحسين في السنوات القادمة، مما يرسخ التحكم في الاضطراب كركيزة أساسية لإدارة الأصول الذكية في قطاع النفط والغاز.
الجدول 1: مقارنة بين طرق التحكم في منع الاضطراب
| الميزة | نظام PID التقليدي | جدولة الكسب التكيفية | خط الاضطراب التكيفي (ASCL) | التحكم التنبؤي القائم على النموذج (MPC) |
|---|---|---|---|---|
| خط الاضطراب (SCL) | ثابت | ثابت | ديناميكي | ديناميكي (قائم على النموذج) |
| عوامل كسب جهاز التحكم | ثابت | ديناميكي | ثابت أو ديناميكي | محسّن ضمنياً |
| نوع الاستجابة | تفاعلية | تفاعلية (محسّنة) | تفاعلية (محسّنة) | استباقية / تنبؤية |
| الكفاءة | منخفضة (هامش كبير) | متوسطة | عالية | عالية (محسّنة) |
| متانة الحماية | متوسطة (خط SCL ثابت) | متوسطة (خط SCL ثابت) | عالية (يتكيف مع خط SCL) | عالية |
| التعامل مع انزياحات خط حد الاضطراب (SLL) | ضعيف | ضعيف | جيد | جيد |
| التعقيد | منخفض | متوسط | متوسط | عالي |
| تكلفة التنفيذ | منخفض | متوسط | متوسط | عالية |
| الأفضل لـ | العمليات البسيطة والمستقرة | نطاق تشغيل واسع | الغاز/الظروف المتغيرة | الأنظمة المعقدة، متعددة المتغيرات |
قسم الأسئلة الشائعة:
-
س: ما مدى القرب الذي يمكنني التشغيل عنده بأمان من حد الاضطراب؟
ج: يعتمد هامش الاضطراب المطلوب (المسافة بين SCL و SLL) على أداء نظام التحكم، ودقة أجهزة القياس، واستقرار العملية. مع نظام PID الأساسي، يكون الهامش بنسبة 10-15% أمراً شائعاً. لا تقم أبداً بالتشغيل بدون هامش أمان. -
س: هل يمكن أن يحدث الاضطراب حتى مع وجود جهاز تحكم لمنع الاضطراب؟
ج: نعم، إذا كانت استجابة النظام بطيئة للغاية (صمام بطيء، جهاز تحكم بطيء)، أو فشلت أجهزة القياس (دون وجود تكرار كافٍ)، أو تم ضبط جهاز التحكم بشكل سيئ، أو انزاح خط SLL بشكل كبير وغير متوقع بما يتجاوز قدرة النظام على التكيف. يقلل التصميم المتين من هذه المخاطر. -
س: ما الفرق بين التحكم في الاضطراب ومنع الاضطراب؟
ج: يعني التحكم في الاضطراب أن النظام يتفاعل بمجرد أن يصبح الاضطراب وشيكاً أو في بدايته لإيقافه. بينما يهدف منع الاضطراب إلى إبقاء نقطة التشغيل دائماً في منطقة آمنة بعيداً عن حد الاضطراب. وتعمل الخوارزميات المتقدمة ذات القدرات التنبؤية على إزالة هذه الفواصل، بهدف تحقيق المنع. -
س: كم مرة يجب اختبار أنظمة منع الاضطراب؟
ج: يعد الاختبار الوظيفي المنتظم أمراً بالغ الأهمية. ويشمل ذلك التحقق من قراءات الأجهزة، وأوقات حركة الصمام، واستجابة منطق جهاز التحكم أثناء عمليات الإغلاق المخطط لها أو أثناء التشغيل (إذا توفرت إجراءات آمنة). يعتمد التكرار على الأهمية الحيوية ومتطلبات SIL (على سبيل المثال، ربع سنوي أو سنوي). وقد يتم إجراء اختبارات الشوط الجزئي لصمام ASV بشكل أكثر تكراراً. -
س: هل يستحق نظام MPC هذه التكلفة؟
ج: بالنسبة للضواغط الكبيرة والحيوية ذات ظروف التشغيل المتغيرة (الشائعة في قطاع النفط والغاز)، حيث تكون وفورات الطاقة الناتجة عن تقليل إعادة التدوير كبيرة، أو عندما تكون هناك حاجة إلى تحكم معقد متعدد المتغيرات، فإن نظام MPC غالباً ما يوفر عائداً على الاستثمار مقنعاً من خلال زيادة الكفاءة والإنتاجية والموثوقية.